机械能定理
动能定理
功与功率
$\vec{F}$ 做功定义为$dw=\vec{F}\cdot\vec{dl}=Fdlcos\theta$
功率定义:$P=\frac{dW}{dt}=\vec{F}\cdot\vec{v}$
重力功:W=mgh
弹力功:$W=\frac{1}{2}k(x_1^2-x_2^2)$
一对作用力与反作用力的做功之和是参考系不变量
$P_1$与$P_2$, $P_1$对$P_2$力为$\vec{F_1}$, $P_2$对$P_1$力为$\vec{F_2}$, 极坐标系中$P_1$对应坐标为$\vec{r_1}$. $P_2$ 对应坐标为$\vec{r_2}$
$dW=\vec{F_1}\cdot\vec{dr_1}+\vec{F_2}\cdot\vec{dr_2}=\vec{F_2}\cdot(\vec{dr_2}-\vec{dr_1})$
$dW=\vec{F_2}\cdot\vec{dr}$ 与相对位移有关
如果是平动参考系,显然$\vec{dr’}=\vec{dr}$,$dW’=dW$证毕
考虑转动参考系
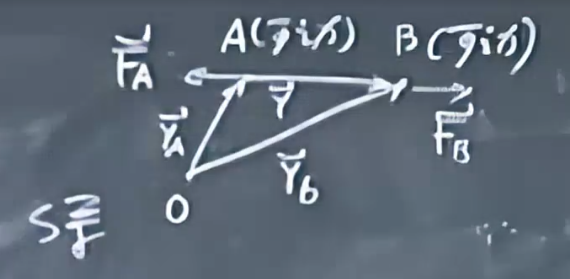
经历dt
S’系:
$\vec{r_1’}变为\vec{r_1’}+\vec{dr_1’}$
$\vec{r_2’}变为\vec{r_2’}+\vec{dr_2’}$
$dW’=\vec{F_1}\cdot\vec{dr_1’}+\vec{F_2}\cdot\vec{dr_2’}=\vec{F_2}\cdot(\vec{dr_2’}-\vec{dr_1’})$
S系:
$\vec{r_1}变为\vec{r_1}+\vec{dr_1}$
$\vec{r_2}变为\vec{r_2}+\vec{dr_2}$
$\vec{d\theta}=\omega dt$
S’相对S系转过的位移可以用$d\theta\times\vec{r_1’}$来刻画
$d\vec{r_1}=d\theta\times\vec{r_1’}+d\vec{r_1’}$
$d\vec{r_2}=d\theta\times\vec{r_2’}+d\vec{r_2’}$
$dW=\vec{F_1}\cdot\vec{dr_1}+\vec{F_2}\cdot\vec{dr_2}$
$dW=\vec{F_2}\cdot(\vec{dr_2’}-\vec{dr_1’})+\vec{F_2}\cdot d\theta \times(\vec{dr_2’}-\vec{dr_1’})$
混合乘积可以交换顺序(只要保证相对次序不变)
因此$dW=\vec{F_2}\cdot(\vec{dr_2’}-\vec{dr_1’})+d\theta \cdot (\vec{dr_2’}-\vec{dr_1’})\times \vec{F_2’}$(平行,叉乘为零)
所以$dW=dW’$
特例1:刚性质点系
内力做功之和一定为0
特例2:物体中接触性的内力做功之和为零
万有引力功(二体系)
假设有m,M两个对象
$\vec{F_m}=-\frac{GMm}{r^3}\vec{r}$
$dW=\vec{F_m}\cdot\vec{dr}=-\frac{GMm}{r^3}\vec{r}\cdot\vec{dr}$
因为夹角很小可以把上式近似看为:$dW=-\frac{GMm}{r^3}rdr=-\frac{GMm}{r^2}dr$
$W{ab}=\int{\vec{r_a}}^{\vec{r_b}}-\frac{GMm}{r^2}dr=GMm(\frac{1}{r_b}-\frac{1}{r_a})$
质点的动能定理
$dW=\vec{F}\cdot\vec{dl}=F切dl=ma切dl=m\frac{dv}{dt}dl=d(\frac{1}{2}mv^2)$
非惯性系:$dW_惯+dW=dE_k$
引入$E_k=\frac{1}{2}mv^2$,于是$dW=dE_k$
质点系动能定理
$Ek=\Sigma E{k_i}$
质点系动能定理: $dEk=dW内+dW_外$
非惯性系:$dEk=dW{内}+dW{外}+dW{惯}$
保守力与势能
保守力
保守力可以是真实力也可以是假想的惯性力。如果一个力的初始位置和终止位置确定,做功与路径无关的力,是保守力。如果做功与路径有关,则是非保守力。
保守力:重力、胡克弹力、万有引力
非保守力:摩擦力
$\oint_L\vec{F}\cdot\vec{dl}=0$ 对任意闭合路径L,保守力做功为零。
作用力与反作用力保守性
初始的相对位置,终止的相对位置如果确定。
第一种情况:做功之和与其间路径无关——保守性的作用力与反作用力
第二种情况:做功之和与其间路径有关——非保守性的作用力与反作用力
这种定义与参考系无关
势能
保守力势能
$\int_{r_a}^{r_b}\vec{F}\cdot\vec{dr}=E_k(\vec{r_b})-E_k(\vec{r_a})=E_p(\vec{r_a})-E_p(\vec{r_b})$
(1) 质点在一个保守力租用下,使得它在某个空间区域内的每一个点位置具有由该位置确定的能量。这个能量称为位能或者势能$E_p(\vec{r})$
(2) 质点从一个位置到另一个位置,它的势能减少量等于位移过程中该保守力的做功量
$-dE_p=\vec{F}\cdot\vec{dr}$
如果设定某一个$r_0$点位置,让它的$E_p(\vec{r_0})=0$,$\vec{r_0}$ 称为势能零点,则给定某一点的势能就可以确定。
重力势能
势能零点:任意选取
$E_p(h)=mgh$
胡克弹性力的势能
势能零点:选x=0处
$E_p(x)=\frac{1}{2}kx^2$
惯性离心势能
$\vec{F_c}=m\omega^2\vec{r}$
势能零点:选$\vec{r}=0$处
$E_p(\vec{r})=-\frac{1}{2}m\omega^2r^2$
万有引力势能
假设M不动,m可动
$\vec{F}(\vec{r}\to \infty)=0$,因此取无穷远处为势能零点
$E_p(\vec{r})=\frac{-GMm}{r}$
一对保守力的势能
一对真实力势能归两者共有
$dE_p(\vec{r})=\vec{F_A}\cdot\vec{dr_A}+\vec{F_B}\cdot\vec{dr_B}=\vec{F_B}\cdot\vec{dr}$ 这个之前已经推导过了。
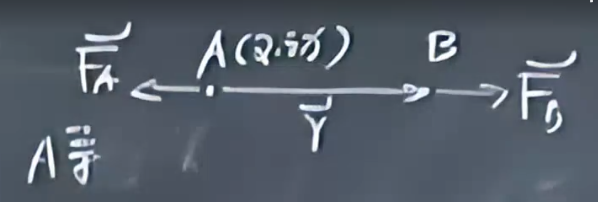
这时转化为一个保守力$\vec{F_B}$对应的势能,可以把这个看成一对保守力对应的势能
因此S,A系中$dE_p(\vec{r})$相同
例子:一对万有引力的势能
S系中有M,m两个可动的,M系固定M不可动,则S、M系中的$dE_p(\vec{r})$一样,都是$\frac{-GMm}{r}$
机械能定理
推导
考虑一个质点系,内力分为保守的和非保守的。
考虑第j对保守性内力,对应的势能记为$E{p内j}$,引入质点系的内势能$E_p=\Sigma_j E{p内j}$
$dW_{内保}$:保守性内力做功之和
质点系动能定理:$-dE{p内}=dW{内保}$
$dW{内保}+dW{内非保}+dW_外=dE_k$
我们引入$E=Ek+E{p内}$
可以得出质点系机械能定理:$dW{内非保}+dW外=dE$
机械能守恒
如果恒有$dW外=0,dW{内非保}=0$,则机械能守恒
碰撞
一维碰撞
定义:碰撞前后速度都在同一直线上。
二体碰撞
动量守恒:$m_1v_1+m_2v_2=m_1v_1’+m_2v_2’$(带‘的是初速度)
弹性碰撞
解1:$v_1=v_1’$, $v_2=v_2’$
解2:$v_1=\frac{(m_1-m_2)v_1’+2m_2v_2’}{m_1+m_2}$
$v_2=\frac{(m_2-m_1)v_1’+2m_1v_2’}{m_1+m_2}$
$v_2-v_1=v_1’-v_2’$(速度差保持不变)
观察:原因具有1,2置换对称性,结果也有对称性
$m_1=m_2$ 则互换速度
完全非弹性碰撞
碰撞后一起运动
$v_1=v_2=\frac{m1v_1’+m2v_2’}{m_1+m_2}$
$v_2-v_1=0\times(v_1’-v_2’) $
非弹性碰撞
$v_2-v_1=e(v_1’-v_2’)$ e介于0,1之间,称为恢复系数。
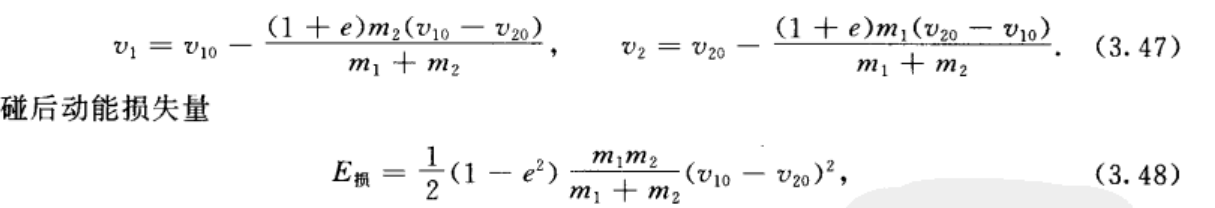
三体碰撞
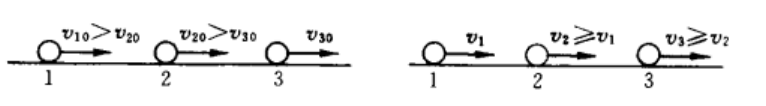
动量守恒:$m_1v_1+m_2v_2+m_3v_3=m_1v_1’+m_2v_2’+m_3v_3’$(带‘的初始状态)
完全非弹性碰撞
三个末速度相等,于是有唯一解
弹性碰撞
$\frac{1}{2}m_1v_1^2+\frac{1}{2}m_2v_2^2+\frac{1}{2}m_3v_3^2=\frac{1}{2}m_1v_1’^2+\frac{1}{2}m_2v_2’^2+\frac{1}{2}m_3v_3’^2$
解不可以唯一确定,为什么?
这是因为把小球刚性化了,碰撞时具体的挤压被忽略了,与真实的情况不同了。丢了几何结构和物质结构。后续讨论的斜碰撞考虑了几何结构。
绳子类碰撞作用
$m_1$,$m_2$两个小球由软绳连结。2初速度$v_2’$大于1初速度$v_1’$,求绳子伸直后的运动状态。
动量守恒:$m_1v_1+m_2v_2=m_1v_1’+m_2v_2’$
情况1:假设绳子不损耗机械能,则可以看成类弹性碰撞
情况2:绳子一旦伸直不再回缩
$v_1=v_2$,类完全非弹性碰撞
情况3:介于情况1,情况2之间
$v_1-v_2=e(v_2’-v_1’)$,类非弹性碰撞
二维斜碰撞
定义:碰撞前后速度矢量在同一平面内
二体碰撞
动量守恒:$m_1v_1+m_2v_2=m_1v_1’+m_2v_2’$(带‘的是初速度)
完全非弹性碰撞
$v_1=v_2=\frac{m_1v_1’+m_2v_2’}{m_1+m_2}$
解确定
弹性碰撞
$\frac{1}{2}m_1v_1^2+\frac{1}{2}m_2v_2^2=\frac{1}{2}m_1v_1’^2+\frac{1}{2}m_2v_2’^2$
解不确定
解决这种不确定性,可以补充一个标量方程,也可以给出一些碰撞过程的相互作用细节,或者给出几何结构。在我们讨论宏观问题时,突破口往往是几何结构。
例子:在一个光滑水平面上有两个相同的小球1号2号,1号一开始静止,2号一开始有如图所示的初速度。求碰后的状态。

我们可以把2初速度分为$v\perp$和$v\parallel$
题目
题1
很小的定滑轮与轻绳之间无摩擦,绳的A端由变力F拉动,使A始终具有水平速度$v_0$,系统的其他参量均已在图中给存储,求F的功率P
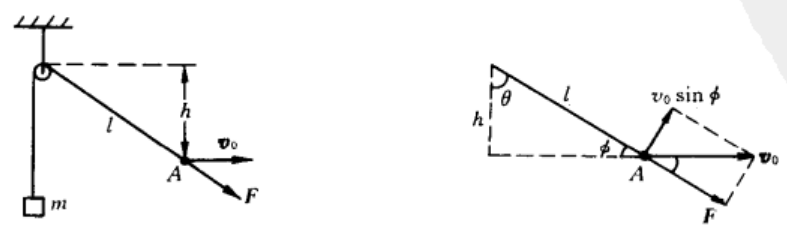
$P=\vec{F}\cdot\vec{v}$
F=T
$T-mg=ma_m$
回顾:平面极坐标系中的内容
极坐标系中径向加速度:$a_r=\frac{d^2r}{dt^2}-r(\frac{d\theta}{dt})^2$
在这里我们把滑轮看作极坐标系的原点,因为$a_r=0$,所以我们可以得出$a_m=\frac{d^2r}{dt^2}=\frac{v_0^2h^2}{l^3}$
最终可以解出$P=m(g+\frac{v_0^2h^2}{l^3})v_0\frac{\sqrt{l^2-h^2}}{l}$
题2
一个均匀的柱形弹性体,整体质量M,劲度系数k,自由长度L。用手托着到原来的长度,求手的托力$F_0$是多少?
手逐渐往下移动,计算一下手从初始位置到手刚好离开柱体,做的$W_F$是多少?
解答:
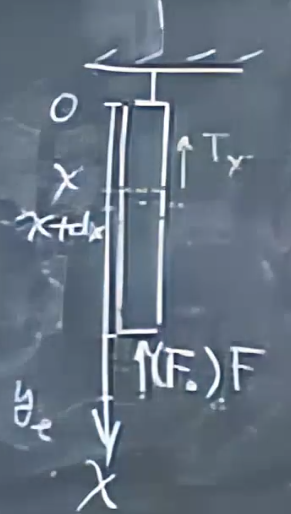
从上到下建立x坐标轴,最上面为零点
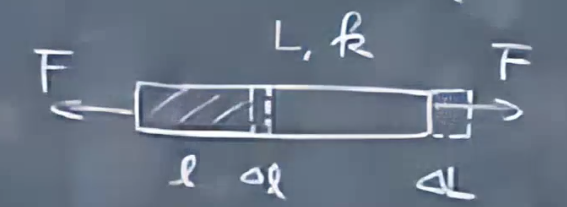
考虑这个柱体横着放置,取它长度为l的一段。给柱体左右都施加力F。
$\frac{\Delta l}{\Delta L}=\frac{l}{L}$
$F=k\Delta L$ ; $F=k_l \Delta l$
$k_l=\frac{\Delta L}{\Delta l}k=\frac{L}{l}k$
$k_{dx}=\frac{L}{dx}k$
手的托力F,$T_x=\frac{L-x}{L}Mg-F$
dx的伸长量:$d\phi=\frac{Tx}{k{dx}}=(\frac{L-x}{L}Mg-F)\frac{dx}{kL}$
$y=\int_{0}^{L}d\phi=\frac{Mg}{2k}-\frac{F}{k}$
$F_0对应y=0,为\frac{1}{2}Mg$
$W=\int_{0}^{y_1}-Fdy$(手向下移动,dy向下,但是F向上,所以负号)
$F=\frac{1}{2}Mg-ky$
F=0对应$y_1=\frac{Mg}{2k}$
$W=-\frac{1}{8}\frac{M^2g^2}{k}$
这里有一个值得注意的结论,长度为$\frac{1}{n}$原长,劲度系数变为n倍
题3
本题考查参考系的选取
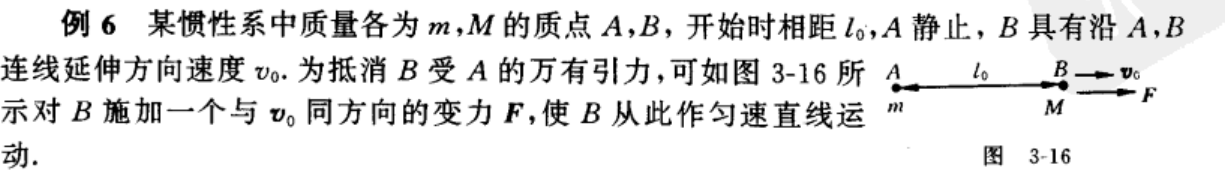
(1)求AB间距最大值$l_{max}$
(2)求从开始时刻到AB间距最大的时候,$W_F$
解答:
想办法把$W_F$甩掉,取B参考系。没有外力和非保守力做功,因此机械能守恒。
末态$0-\frac{GMm}{l_{max}}=\frac{1}{2}mv_0^2-\frac{GMm}{l_0}$初态
$l_{max}=\frac{2l_0GM}{2GM-l_0v_0^2}$
正常参考系:
$末态:\frac{1}{2}(m+M)v_0^2-\frac{GMm}{l_m}$
$初态:\frac{1}{2}Mv_0^2-G\frac{Mm}{l_0}$
$W_F=末-初$
解出$W_F=mv_0^2$
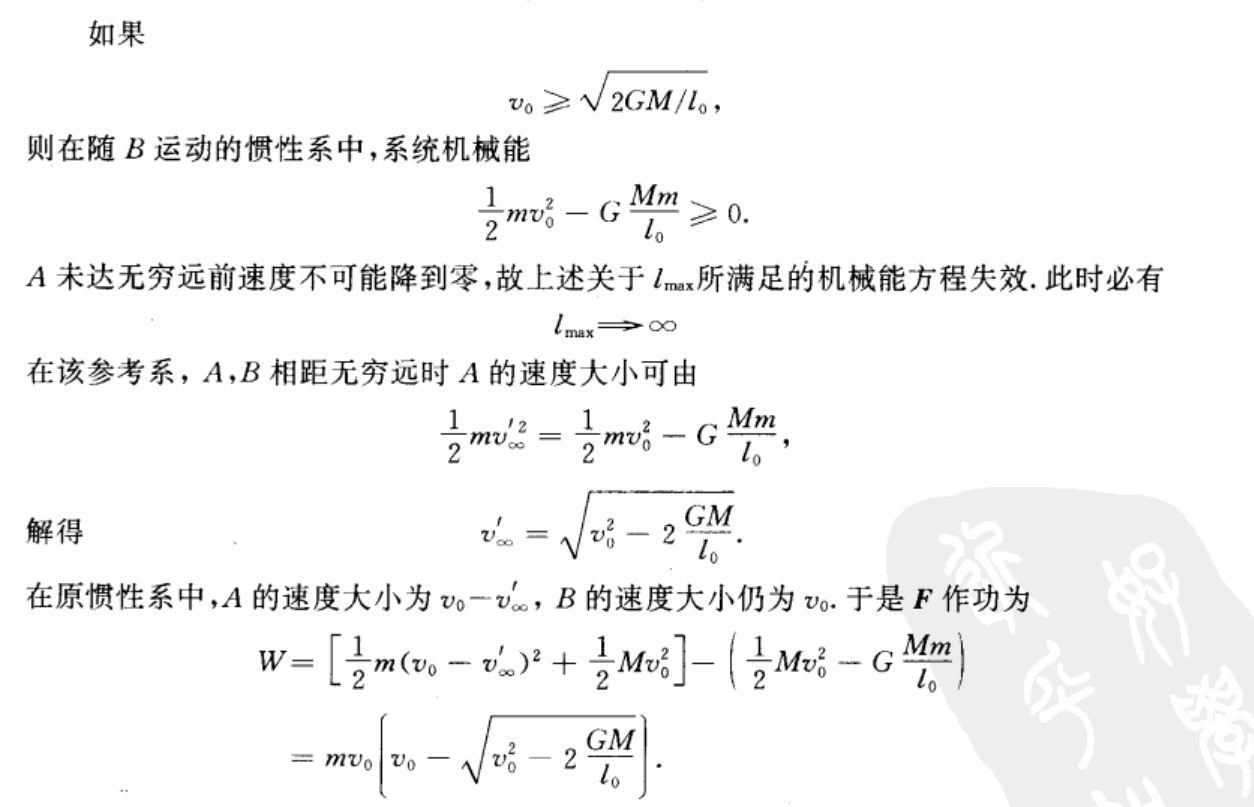
讨论到这里是不完备的,第一问的答案是否有意义取决于$v_0$
补充讨论:
题4
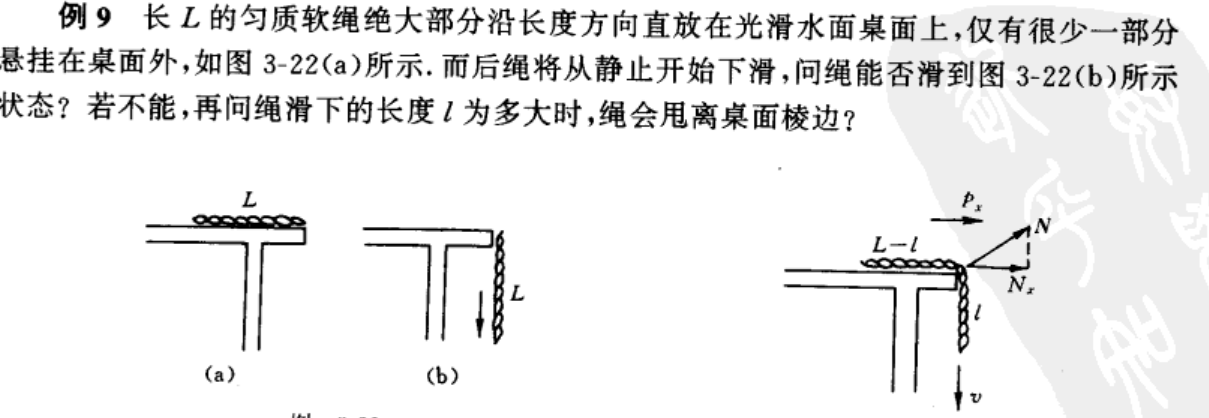
一开始$P_x=0$,当绳子开始下滑的时候,$P_x$显然大于0。如果最终能达到中间的图所示的那种状态,必然有一个$P_x$减小的过程。
唯一能够改变$P_x$的外力是桌角给的支持力$\vec{N}$,显然这个力只能斜向上,所以$P_x$不可能减小。
当N=0时,意味着要分离了,此时有$P_x$最大值。
设$\lambda$为绳子的线密度,将绳子的运动速率记为v,则有能量关联式:
$\frac{1}{2}(\lambda L)v^2=(\lambda l)g\frac{l}{2}$
$得出v=\sqrt{\frac{g}{L}}l$
因此$p_x=\lambda (L-l)v=\lambda (L-l)\sqrt{\frac{g}{L}}l$
显然$l=\frac{1}{2}L$时水平动量最大,离开桌面。
题5
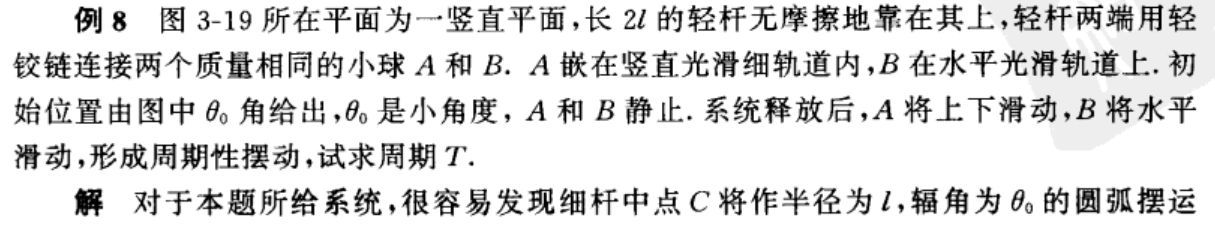
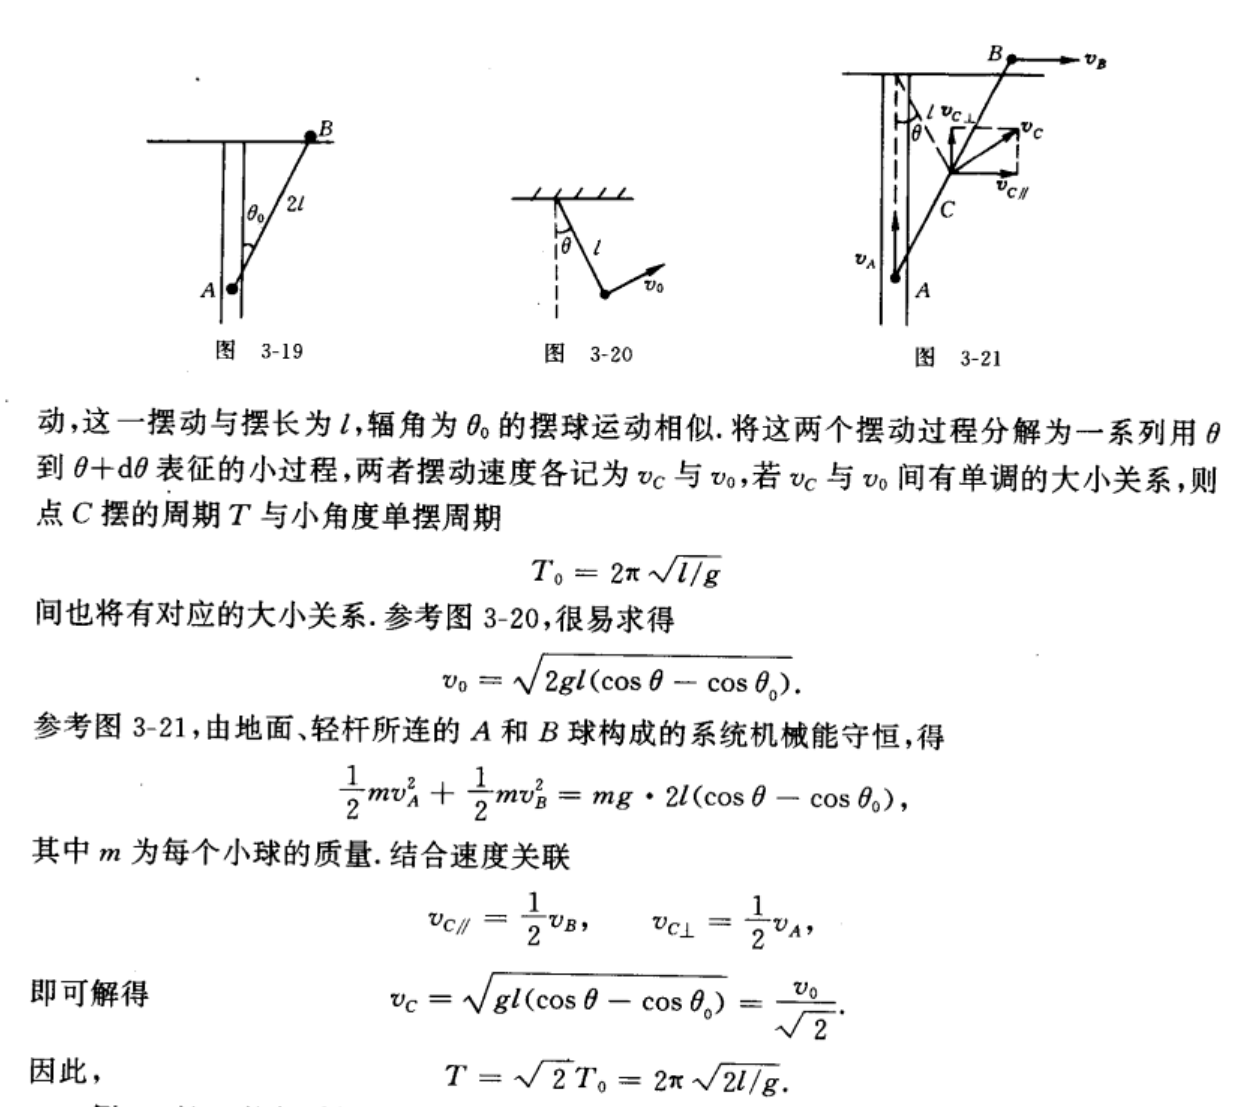
这个转换方式很巧妙,对于直角三角形的关系,要多注意斜边中点的特性。
题6
A球初始位置$H_A$,B球初始位置$H_B$,二者质量相同。所有的碰撞都是弹性的,求AB构成的系统周期运动的条件是什么?
解答:
本题的特殊性在于AB质量相同,质量相同的物体弹性碰撞会交换速度。于是我们讨论A,B两类运动状态。
A类运动状态的承担者:A,B,A,B….
B类运动状态承担者:B,A,B,A….
$T_A=2\sqrt{\frac{2H_A}{g}}$
$T_B=2\sqrt{\frac{2H_B}{g}}$
两类运动状态构成的系统是不是有公共的周期?
条件:$T_A,T_B$ 有最小公倍数,即$\frac{T_A}{T_B}$ 为有理数($\frac{N_A}{N_B}$)。
即高度之比为一个有理数的平方。
如果不发生三体碰撞呢?
要求$N_A$和$N_B$一奇一偶
题7
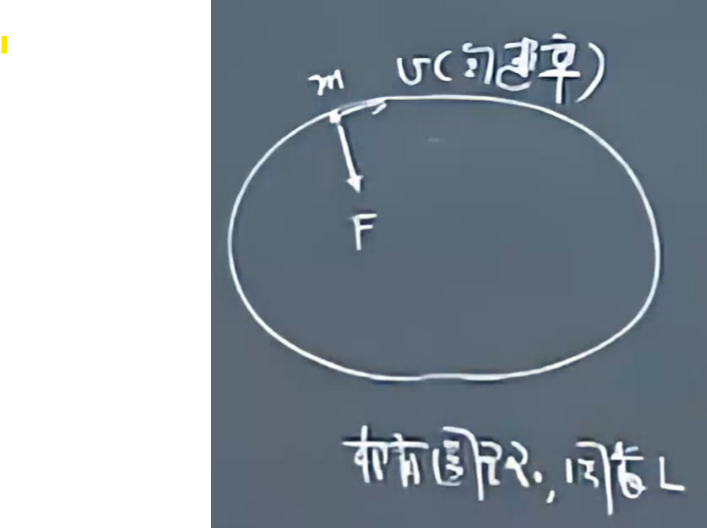
一个光滑椭圆环固定在一个光滑水平面上,椭圆的周长为L,一个小球贴着椭圆环的内侧匀速率v运动。旋转一个周期,在这一个周期内,计算弹力F大小的平均值是多少(对时间求平均)?
解答:
$F=\frac{mv^2}{\rho}$
$F_平=\frac{\int_T Fdt}{T}$
$Fdt=mv(\frac{vdt}{\rho})=mv\frac{dl}{\rho}=mvd\theta$
$F平=\frac{\int{0}^{2\pi} mvd\theta}{T}$
$F_平=\frac{2\pi mv^2}{L}$
题8
考查斜碰撞中摩擦力起的作用
小球从h自由下落,落在向右以$v_0$运动的平板上,把竖直方向与平板的碰撞是弹性碰撞。小球和平板摩擦系数为$\mu$,求弹回去的速度。
解答:
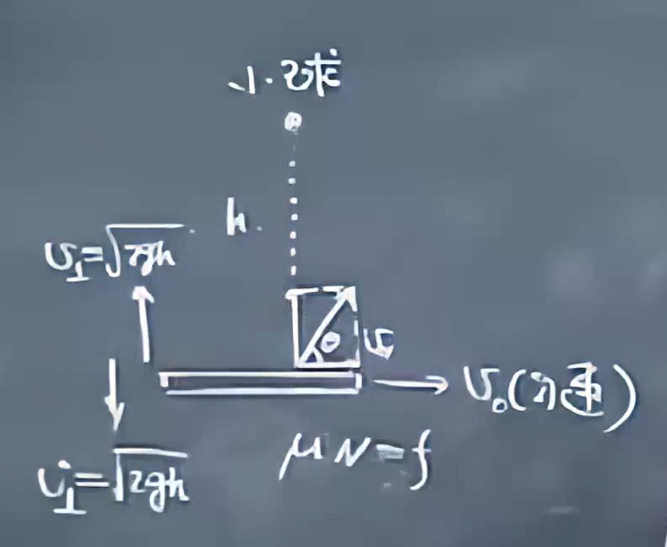
$N\Delta t =2m v_\perp$
$f\Delta t=m v_\parallel$
$f=\mu N$
$v\perp=\sqrt{2gh}$
可以解出$v_\parallel$
注意:如果$v\parallel>v_0$,则上述结论失效,取$v\parallel=v_0$
题9
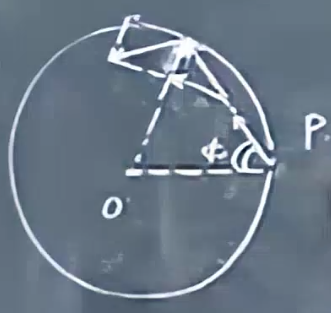
光滑的水平面上有一个质量均匀分布的光滑圆环(不固定),圆环的右侧开一个小孔(引起的质量损失忽略不计)。有一个小球P从小口进入圆环,速度与径向夹角为$\phi$。问$\phi$取何值的时候,小球可以在圆里面兜圈子,最后还从小孔出去?
解答:
碰撞的时候,切向速度保留。
这道题目并没有给出质量,我们可以利用相对速度大小来求解。因为相对速度大小不变,碰撞后相对于圆环的运动与固定圆环不动时碰撞后的运动相同(类似于光的反射)
因此,$\phi$ 需要为正多边形对应的角度,包括$\phi=0$